Fondamentaux de l’IA
Qu’est‑ce que les nanobots ? Comprendre la structure, le fonctionnement et les usages des nanobots

 Ajouter Unite.AI à vos sources préférées sur Google
Nanobot est une appellation courante pour des machines extrêmement petites, mais elle est souvent employée de façon trop vague. Un véritable dispositif à l’échelle nanométrique possède des dimensions critiques mesurées en nanomètres. De nombreux systèmes de recherche qualifiés de nanorobots sont en réalité des microrobots, des micro/nanomoteurs ou des particules dont la taille globale est mesurée en micromètres.
Ces dispositifs ne ressemblent pas à de minuscules humanoïdes métalliques. Ils peuvent être des particules conçues, des nageurs flexibles, des moteurs catalytiques, des structures magnétiques ou des assemblages moléculaires destinés à se déplacer, détecter, libérer une charge utile ou interagir avec un environnement biologique.
Points clés
- Les nanorobots, microrobots et machines moléculaires occupent des gammes de tailles différentes et utilisent des mécanismes de contrôle distincts.
- La propulsion peut être magnétique, acoustique, optique, chimique ou entraînée par un fluide environnant.
- La navigation combine champs externes, imagerie, détection et rétroaction ; les nanobots cliniques entièrement autonomes ne sont pas encore une pratique médicale courante.
- La biocompatibilité, le retrait, la réponse immunitaire, le contrôle de la dose et la fabrication à grande échelle sont aussi importants que le mouvement.
Une échelle de tailles, pas une seule catégorie d’appareils
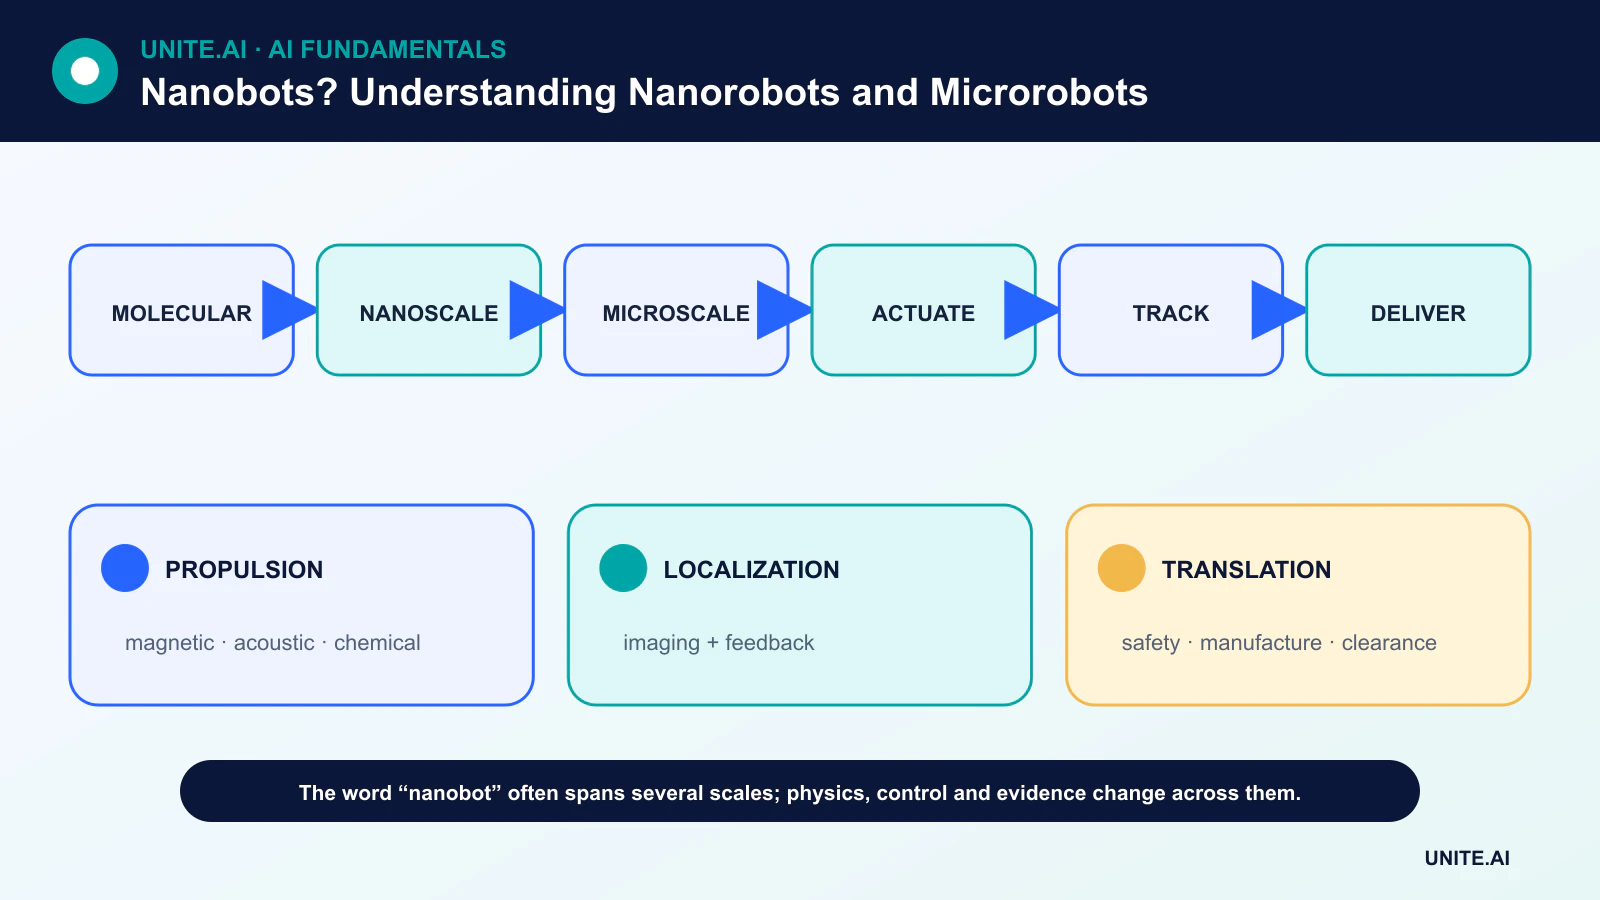
Un nanomètre correspond à un milliardième de mètre ; un micromètre à un millionième. Les machines moléculaires peuvent ne mesurer que quelques nanomètres, tandis que de nombreux nageurs biomédicaux contrôlables ont des dimensions de dizaines ou de centaines de micromètres. Cette distinction est importante car les forces, les techniques de fabrication et les méthodes d’imagerie varient selon l’échelle.
À très petite échelle, l’inertie est négligeable et les forces visqueuses prédominent. Le mouvement thermique peut perturber l’orientation. Un concept qui fonctionne pour un robot de l’ordre du millimètre ne peut pas simplement être miniaturisé ; la propulsion et le contrôle doivent être repensés en fonction de la physique de l’environnement cible.
Fabrication et matériaux
Les micro/nanorobots peuvent être fabriqués par lithographie, électrodéposition, auto‑assemblage, polymérisation à deux photons ou synthèse de particules. Les matériaux courants comprennent les polymères, les métaux magnétiques, la silice et les composés biodégradables. Ce choix influence l’actionnement, le contraste d’imagerie, la capacité de charge utile et l’élimination du corps.
Un dispositif biomédical doit également prendre en compte la toxicité et les produits de dégradation. Une démonstration de mouvement prometteuse dans un fluide de laboratoire n’est qu’une étape vers un système pouvant être stérilisé, fabriqué de façon constante et utilisé sans provoquer d’inflammation nocive ou d’accumulation.
Comment les minuscules robots se déplacent
Les systèmes magnétiques utilisent des champs externes pour attirer, faire tourner ou diriger le matériau magnétique intégré. Les systèmes acoustiques emploient des ultrasons et des champs de pression. La lumière peut actionner des matériaux photosensibles, tandis que les moteurs catalytiques transforment l’énergie chimique en mouvement. La propulsion biologique peut exploiter des bactéries ou des cellules.
Chaque méthode présente des limites. Les champs magnétiques peuvent pénétrer les tissus mais nécessitent un équipement externe ; le contrôle optique est limité par la diffusion et la profondeur ; les carburants chimiques peuvent être inadaptés in vivo. Le flux dans les vaisseaux sanguins ou le tractus gastro‑intestinal peut submerger une propulsion faible.
Détection, navigation et contrôle
La navigation peut combiner échographie, résonance magnétique, rayons X, fluorescence ou d’autres imageries avec un contrôleur externe. Une boucle de rétroaction estime la position, choisit un signal de commande et vérifie le résultat. La vision par ordinateur peut aider au suivi, tandis que l’apprentissage par renforcement peut être étudié pour le contrôle en simulation ou expériences contraintes.
Qualifier un dispositif d’autonome doit être précis: suit‑il un gradient chimique, exécute‑t‑il une logique embarquée, ou répond‑il simplement à un champ ? La plupart des minuscules dispositifs disposent d’une puissance et d’une capacité de calcul embarquées extrêmement limitées, de sorte que l’intelligence réside souvent dans l’équipement d’imagerie et de contrôle externe.
Applications biomédicales et le fossé clinique
Les objectifs de recherche comprennent la libération ciblée de médicaments, le prélèvement minimalement invasif, le traitement de thrombus, la disruption de biofilm et la microchirurgie. Une administration locale pourrait augmenter la concentration au niveau de la cible tout en réduisant l’exposition systémique, mais elle nécessite également un dosage précis, un confinement et la preuve que les dispositifs peuvent être éliminés ou récupérés.
La traduction clinique requiert une fabrication reproductible, une sécurité à long terme, une navigation robuste dans une anatomie réaliste et des preuves réglementaires. Les lecteurs doivent considérer les animations spectaculaires comme de simples concepts, à moins qu’elles ne soient appuyées par des résultats in‑vivo évalués par des pairs et que l’échelle du dispositif soit clairement indiquée.
Ce que sont les nanobots – et ce que le terme masque souvent
Un nanomètre correspond à un milliardième de mètre, mais de nombreux systèmes qualifiés de nanobots sont en réalité des particules, capsules, structures d’ADN, nageurs magnétiques ou machines à propulsion chimique à l’échelle micro‑ ou nanométrique, plutôt que des robots autonomes dotés de processeurs et de moteurs. À ces échelles, la viscosité, le mouvement brownien, les forces de surface, la diffusion et les interactions moléculaires dominent l’inertie. Une description crédible doit préciser les dimensions, le matériau, le mécanisme de propulsion ou de transport, la détection, le contrôle, la charge utile, et indiquer si le fonctionnement a été démontré in vitro, chez l’animal ou chez l’humain.
Les nanomachines peuvent être des transporteurs passifs qui libèrent leur charge sous l’influence du pH, de la température, d’enzymes, de la lumière, des ultrasons ou de champs magnétiques ; les structures actives peuvent se déplacer grâce à des champs magnétiques externes, des réactions catalytiques, des moteurs biologiques ou des changements de forme. L’alimentation et la communication sont difficiles, de sorte que le contrôle est souvent externe ou encodé dans la réponse du matériau. La fabrication peut recourir à la lithographie, à l’auto‑assemblage, à l’origami d’ADN, aux nanoparticules ou à des composants biologiques hybrides. Chaque méthode implique un compromis entre précision, échelle, biocompatibilité, capacité de charge et reproductibilité.
Administration médicale, mesure et sécurité
La délivrance ciblée de médicaments vise à concentrer le traitement sur les sites pathologiques et à réduire l’exposition systémique. Les preuves doivent mesurer la biodistribution, le temps de circulation, l’absorption cellulaire, la cinétique de libération, l’élimination, la toxicité, la réponse immunitaire et le résultat thérapeutique — et non simplement le fait que les particules s’accumulent près d’une tumeur dans un modèle. L’effet de perméabilité et de rétention accrue varie selon les tumeurs et les patients. La navigation à travers le sang, le mucus, les tissus et les barrières cellulaires crée des points de défaillance distincts, et un champ externe fonctionnant chez un petit animal ne se transpose pas forcément à un corps humain.
La fabrication exige un contrôle strict de la distribution de taille, de la chimie de surface, de la contamination, de la charge utile, de l’agrégation et du stockage. Les matériaux ou leurs produits de dégradation peuvent déclencher une inflammation, une coagulation, une accumulation dans les organes ou une persistance environnementale. Les régulateurs évaluent le produit complet et son utilisation, et non l’étiquette futuriste. La surveillance et la récupération peuvent être impossibles après l’administration, rendant les limites de dose et la dégradation sécurisée essentielles. Les affirmations de diagnostic ou de réparation autonomes nécessitent des preuves de spécificité de détection, d’erreurs, de contrôle et de résultats à long terme.
Comment évaluer une affirmation sur les nanobots
Vérifiez l’expérience évaluée par les pairs, l’échelle, le groupe témoin, la taille de l’échantillon et l’environnement de fonctionnement. Demandez quelle source d’énergie alimente le dispositif, comment les commandes atteignent l’appareil, comment la position est connue et ce qui se passe après la tâche. Distinguiez les trajectoires simulées des expériences physiques et la faisabilité animale du bénéfice clinique. La nanotechnologie possède une réelle valeur dans les matériaux, le diagnostic et la délivrance, mais les capacités actuelles restent limitées par la physique, la fabrication, la biologie et la sécurité. Plus une affirmation ressemble à un petit robot de science‑fiction, plus son mécanisme réel doit être examiné avec soin.
Exemple pratique : évaluation d’un microrobot à livraison magnétique de médicament
Des chercheurs ont décrit une structure hélicoïdale magnétique transportant un médicament dans un canal fluide. Une évaluation rigoureuse vérifie ses dimensions réelles en micromètres, la variation de fabrication, l’intensité du champ, la vitesse, la précision de guidage, la charge utile, la libération et le comportement dans une viscosité similaire à celle du sang. Les contrôles comparent le médicament libre, le transporteur passif et le dispositif magnétique. Les résultats obtenus dans un canal transparent ne sont pas présentés comme une navigation à travers un vaisseau humain sans preuves de tissu, d’immunité et d’échelle.
Les études suivantes mesurent la biodistribution, l’élimination, la toxicité, le chauffage, l’agrégation et l’effet thérapeutique dans des modèles validés. La localisation et le comportement en cas de défaillance du contrôleur externe font partie du système. La fabrication doit reproduire la taille et le revêtement, et la dégradation du matériau est suivie. Les affirmations distinguent les étapes de simulation, in vitro, animale et clinique. Le terme « nanobot » est évité si le dispositif est un microrobot actionné à distance, car un langage précis aide les lecteurs à comprendre à la fois la réalisation technique et les obstacles restants.
Preuves de mise en œuvre et état de préparation opérationnelle
Une décision de production nécessite plus qu’une démonstration réussie. Définissez les utilisateurs prévus, l’environnement d’exploitation, les entrées, les sorties, les dépendances, le propriétaire et les conséquences de chaque défaillance importante. Établissez une base reproductible et un ensemble d’évaluations versionnées avant l’ajustement. Testez les cas ordinaires, les conditions limites, les entrées malformées ou manquantes, les changements de distribution, les pannes de dépendance, les usages abusifs, ainsi que les groupes ou environnements les plus susceptibles d’être négligés. Mesurez la qualité de la tâche conjointement avec la calibration ou l’incertitude, la latence, le débit, le coût des ressources, l’accessibilité, la confidentialité et la sécurité. Enregistrez chaque transformation et seuil afin qu’un évaluateur indépendant puisse reproduire le résultat et distinguer les preuves d’un prototype attrayant.
Avant le lancement, attribuez l’autorité pour la mise à jour, les exceptions, les modifications, les retours en arrière et la mise hors service. Utilisez un déploiement progressif, conservez un repli sécurisé et vérifiez la surveillance avec des défaillances injectées délibérément. La télémétrie opérationnelle doit révéler la qualité des entrées, le comportement des sorties, la version du modèle ou de la règle, l’état des dépendances, les interventions humaines et les résultats confirmés, sans collecter de données sensibles inutiles. Définissez les seuils d’alerte et le responsable de la réponse, puis examinez les preuves du monde réel après le déploiement plutôt que de supposer que les performances hors ligne persisteront. Réévaluez chaque fois que les sources de données, les utilisateurs, les modèles, les fournisseurs, les politiques, le matériel ou les objectifs changent. Un système maintenu nécessite également des procédures documentées de récupération, d’apprentissage des incidents, de suppression et de conservation, ainsi qu’un point clair où il doit être désactivé ou remplacé.
Foire aux questions
Les nanobots nagent-ils déjà chez les patients ?
Des particules de délivrance de médicaments très petites et certaines recherches sur les micro‑dispositifs existent, mais les nanobots autonomes à usage général ne sont pas une technologie clinique courante.
Les nanobots contiennent-ils des ordinateurs conventionnels ?
En général, non. À ces échelles, le contrôle est généralement externe ou résulte du comportement du matériau, chimique ou moléculaire plutôt que d’un micro‑processeur et d’une batterie miniatures.
Références principales